Sukellusportaat
- Vaihe 1Poreamme, 80 cm – tiiveys ja ohjaus
- Vaihe 2Lähijärvi, 5 m – ensimmäinen avovesisukellus
- Vaihe 3Kaatiala, 30 m – syvyystesti
- TavoiteOperation Pakasaivo – pimeä meromiktinen järvi Lapissa, pohja noin 60 m
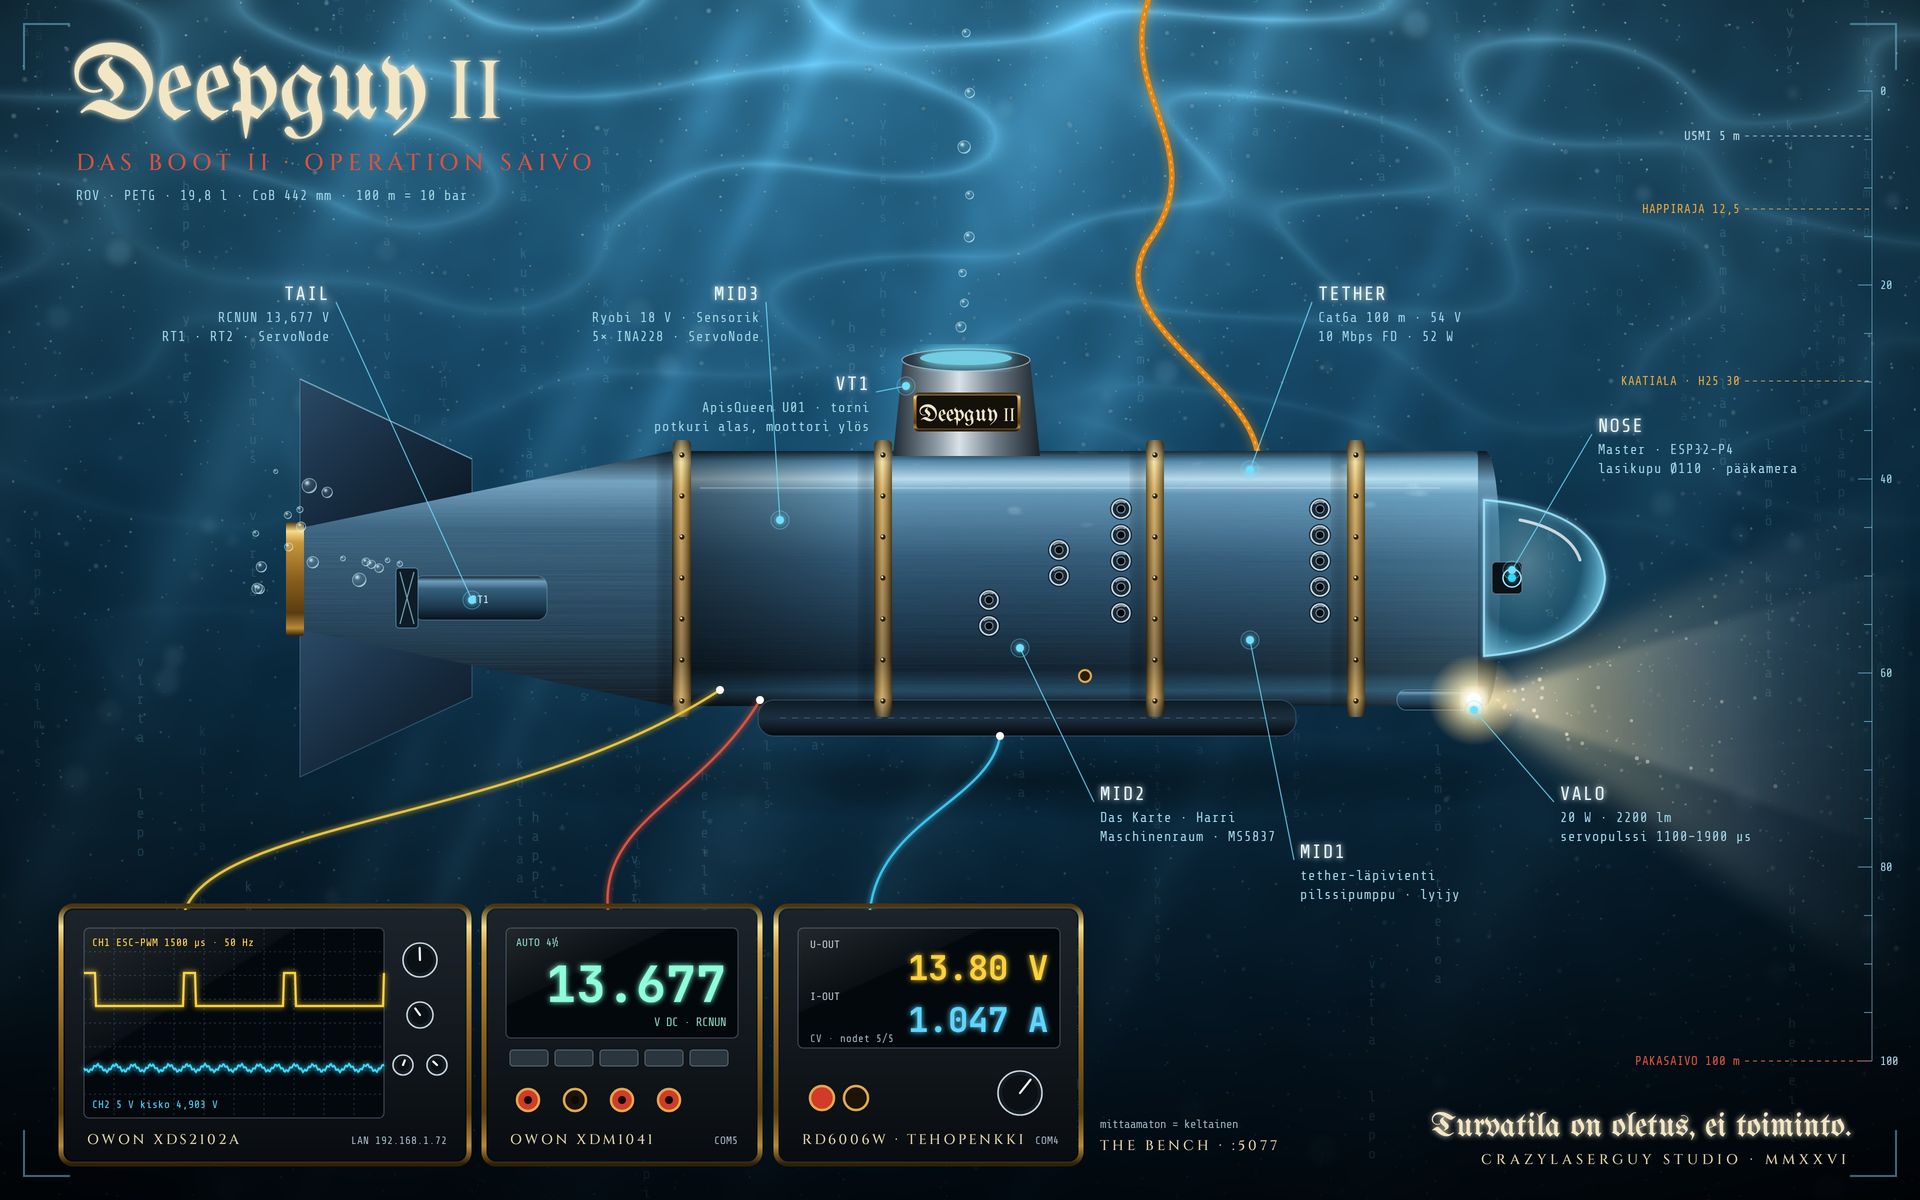
Itse rakennettu kuvausrobotti · ROV
DeepGuy on kaapelilla ohjattava ROV – vedenalainen kuvausrobotti, jonka keulakamera tuo kuvan suoraan pilotin VR-laseihin. Suunniteltu ja 3D-tulostettu kotistudiossa. Matka poreammeesta Pakasaivon 60 metrin pohjalle – kertojana Harri, joka sukeltaa rauhallisella englannilla ja panikoi saksaksi.
Seitsemästä tulostetusta sektiosta koottu ROV: keula lasikupuineen, viisi keskisektiota ja perä. Koko vene rakennetaan valmiiksi ennen jokaista sukellusta.
ESP32-P4-pääkortti ja yhdeksän ESP32-solmua kameroille, antureille, kartalle, voimalle ja potkureille.
Data ja virta samassa 50 metrin kaapelissa pintaan, jossa ohjauskeskus ja langaton käsiohjain. Syvemmälle tulossa 100 metrin kaapeli.
Keulassa 5 megapikselin 160° laajakulmakamera, lisäksi apukamerat. Kuva ja HUD (kompassi, horisontti, syvyys, kartta) Meta Quest -laseissa ja ohjauskeskuksessa.
PETG-runko Ø 175 mm, O-rengaslaipat. Kolme potkuria, 20 W sukellusvalo, kaikuluotain, syvyysanturi, vuotohälytin ja pilssipumppu.
Kaikki alkoi kysymyksestä: voiko sukellusrobotin tulostaa PETG-muovista? DG1 oli ensimmäinen tulostettu vene: ulkoiset vesitiiviit potkurit, O-rengasliitokset, lyijypainolasti ja kaapeliyhteys pintaan. Uppotesti poreammeessa kertoi, mitä seuraavaan veneeseen pitää tehdä toisin – ja siitä syntyi DG2.
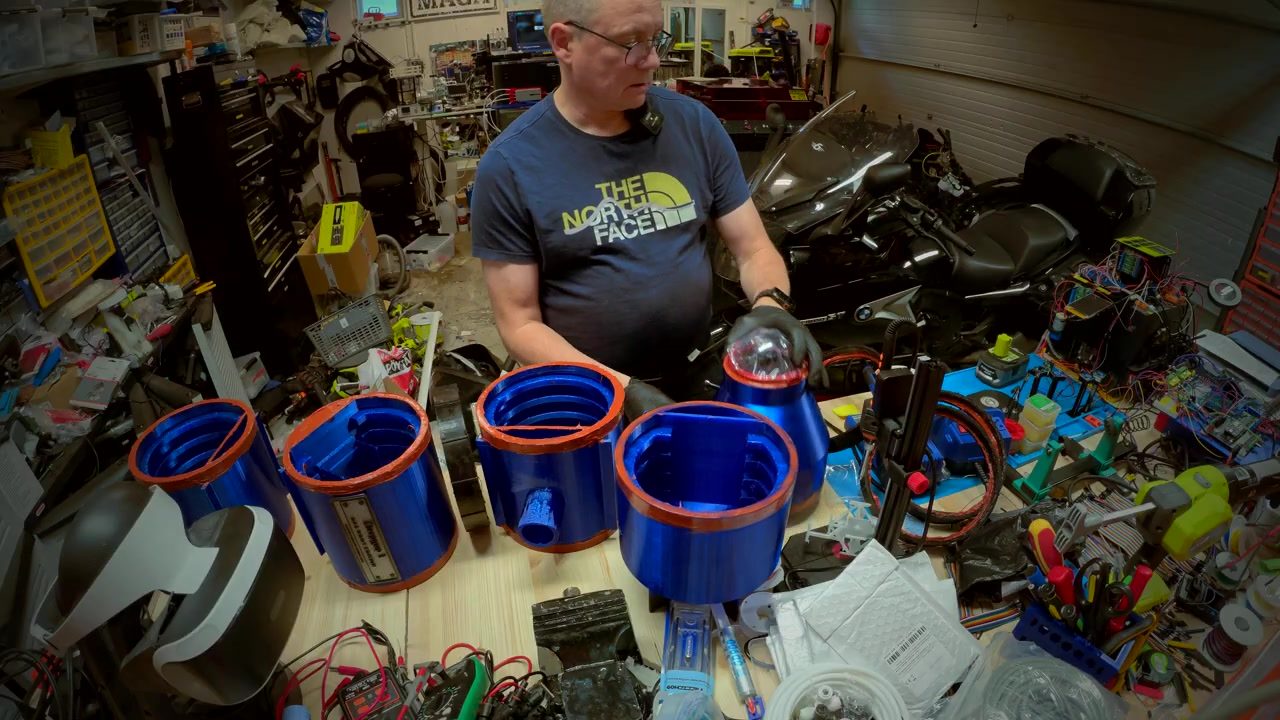
Rakennus ja sukellukset jakso kerrallaan kanavalla @Crazylaserguy. Uusi jakso joka toinen viikko.
 TULOSSATULOSSATULOSSATULOSSATULOSSATULOSSATULOSSATULOSSATULOSSATULOSSA